Des pièces aluminium qui bougent
Les bras robots bougent, les AGV transportent des charges et les systèmes de vision contrôlent avec une précision micrométrique. Les pièces aluminium à l'intérieur de ces machines ne sont pas passives : elles subissent des contraintes, sont en mouvement et fixent le plafond de précision de tout le système. Linkedalu Metal Group Co., Ltd usine ces composants dans les volumes faibles et moyens que les entreprises de robotique achètent réellement.
Ces pièces partagent un profil : ce ne sont pas des articles de catalogue, elles ont généralement des parois minces et des alésages serrés, plusieurs faces doivent être d'équerre entre elles, et la commande porte souvent sur cinquante pièces ce mois-ci et cent le trimestre suivant. Envoyez un fichier STEP et la pièce est usinée, anodisée et expédiée par un seul fournisseur.
Boîtiers d'articulation et bras de liaison de robots
Les boîtiers d'articulation constituent le squelette d'un bras collaboratif ou industriel. Ils sont généralement cylindriques ou en forme de caisson, avec un alésage de roulement à chaque extrémité et des brides de fixation sur les côtés. Le problème récurrent est que la paroi peut faire 3 mm ou moins, et que dès que la pièce est bridée pour l'alésage, elle se déforme légèrement. L'alésage est terminé, le bridage est relâché, et le trou reprend une forme non circulaire : le roulement ne s'appuie pas correctement et l'articulation présente du jeu dès le premier jour.
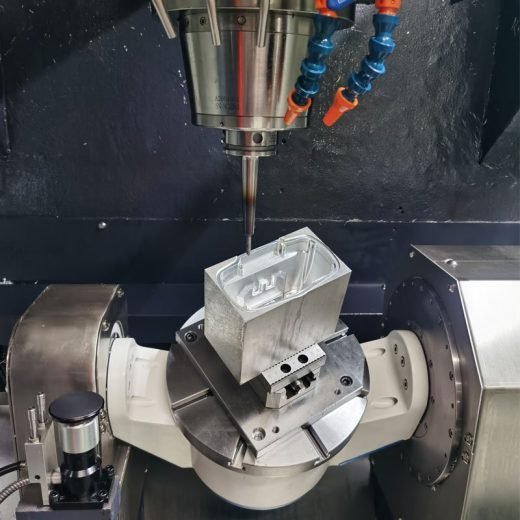
La solution réside dans le bridage. Des mors doux en secteur et des mandrins expansibles répartissent la force de bridage uniformément sur la circonférence, maintenant la pièce sans l'ovaliser. Les alésages de roulement aux deux extrémités sont finis en une seule prise sur une machine 4 axes, de sorte que la coaxialité est régie par l'alignement propre de la machine plutôt que par un re-bridage, et les faces de bride sont fraisées planes dans la même prise afin de rester perpendiculaires à l'axe de l'alésage.
Platines d'actionneurs linéaires et détente des contraintes
Une platine de module linéaire est la longue plaque d'aluminium sur laquelle tout se boulonne : le rail sur le dessus, les patins à roulements et la fixation moteur à une extrémité. Une plaque d'environ 1,5 m de long se comporte bien pendant l'usinage et mal après. Les passes d'ébauche libèrent les contraintes résiduelles laissées dans la plaque par le laminoir d'aluminium, et le reste s'évacue lentement : la plaque peut se bomber de jusqu'à 0,1 mm au cours des semaines suivantes, ce qui suffit à faire gripper une table de précision.
Nous usinons la plaque en ébauche en laissant environ 0,5 mm sur les faces critiques, la soumettons à un cycle de détente thermique, puis la finissons en usinage. La surface de montage du rail et les portées de logement des roulements sont fraisées en une seule prise, et la planéité est contrôlée sur un marbre en granite au comparateur à cadran. Pour une plaque de 1,5 m de long, nous tenons une planéité de 0,05 mm. Les trous de boulon du rail sont filetés par fraisage plutôt que taraudés, afin d'être exactement en position et perpendiculaires à la surface de montage.
Bâtis de systèmes de vision et supports de caméras
La vision industrielle est utilisée pour le contrôle, la prise et dépose et la navigation autonome, et la caméra et l'éclairage sont portés par des bâtis en aluminium qui les positionnent à des angles et des distances précis par rapport à la cible. Si le support est décalé de 0,2 mm, la calibration est fausse. Ces bâtis comportent couramment plusieurs faces de montage à différents angles pour la caméra, l'éclairage et le portique.
Nous les usinons sur des centres CNC 3, 4 et 5 axes afin d'atteindre plusieurs faces sans démonter le montage. Tous les trous de montage critiques sont usinés à partir de la même référence, de sorte que leurs positions relatives sont régies par la précision de positionnement de la machine plutôt que par le soin apporté au re-bridage de la pièce. Les arêtes sont ébavurées afin que les lumières de passage des câbles ne puissent pas entailler le câblage. L'anodisation est réalisée en interne ; les bâtis anodisés noirs sont courants sur les systèmes de vision car ils réduisent les réflexions parasites.
Plaques de châssis d'AGV et d'AMR
Les robots mobiles autonomes reposent sur des châssis en aluminium constitués d'une platine de base, d'un plateau supérieur, de panneaux latéraux et d'un cadre de compartiment batterie. Une platine de base typique peut mesurer 1 200 mm sur 800 mm, avec des tracés de perçage pour les roues motrices, les roulettes, les mécanismes de levage et les supports de capteurs. Une platine bombée fait rouler le véhicule de travers, et un tracé de perçage imprécis pour l'unité d'entraînement use les pneus irrégulièrement.
Les grandes plaques sont maintenues sur une table à vide afin qu'aucun bridage ne déforme les bords, et tous les tracés de perçage sont programmés à partir d'un même coin de référence, de sorte que les trous de l'unité d'entraînement, des roulettes et des supports de capteurs se rapportent à la même origine, sans erreur cumulée. La plupart des pièces d'AGV sont en 6061-T6.
Supports de capteurs et montages de précision
De petites pièces de précision positionnent des capteurs, des caméras et des outils d'alignement sur une ligne automatisée. Un capteur de distance laser a besoin que son support le maintienne exactement à la bonne hauteur et au bon angle, et un détecteur de proximité a besoin que son trou de fixation soit parfaitement centré sur la trajectoire cible. Les pièces peuvent mesurer 50 mm sur 30 mm sur 20 mm, avec un trou de goupille à 6H7, ce qui ne laisse que quelques microns de jeu.
Ces pièces sont usinées en série sur CNC avec plusieurs postes de bridage. Une fois le programme validé sur la première pièce, les suivantes sortent identiques, les trous de goupille sont alésés de finition plutôt que simplement percés, et les filets sont fraisés pour plus de régularité.
Tolérances que nous tenons au quotidien
| Caractéristique | Ce que nous tenons | Comment c'est contrôlé |
|---|
| Diamètre d'alésage de roulement | H7 (+0,015 / 0 mm sur un alésage de 30 mm) | Jauge d'alésage étalonnée sur bague de référence |
| Coaxialité d'alésage | 0,02 mm ou mieux entre deux portées de roulement | CMM ou barre d'essai au comparateur à cadran |
| Planéité sur surface de montage du rail | 0,05 mm sur 1 500 mm | Marbre en granite plus comparateur à cadran |
| Position des trous | +/-0,05 mm par rapport à la référence | CMM ou jauge de hauteur |
| Qualité des filets | classe 6H, sans arrachement | Calibre à fileter go / no-go |
| État de surface des faces d'étanchéité | Ra 0,8 à Ra 1,6 um | Rugosimètre |
Les matières en stock comprennent le 6061-T6 pour la robotique générale, les pièces d'AGV et les supports ; le 7075-T6 pour les liaisons de bras fortement sollicitées et les pièces structurelles à parois minces ; le 6063-T5 pour les pièces de capotage et les couvercles apparents ; et la platine coulée MIC-6 pour les bases de vision critiques en planéité.
Volumes, fichiers et finition
L'usinage CNC n'engendre pas de coût d'outillage comme l'extrusion ou le moulage par injection, si bien que les petits lots sont pertinents. Les quantités de prototype et les séries de production par centaines sont traitées sur le même équipement, avec une quantité minimale de commande fixée à 50 pièces. Les formats de fichiers acceptés sont STEP pour la géométrie volumique, IGES et Parasolid, ainsi que les plans 2D PDF ou DXF pour les pièces plus simples ; s'il n'existe qu'un plan, le modèle peut être créé avec un jour supplémentaire accordé au travail de CAO.
L'anodisation et l'anodisation dure sont réalisées en interne, de sorte que les pièces ne quittent pas le bâtiment entre l'usinage et la finition. Les surfaces apparentes sont masquées pendant le bridage par des mords doux ou un film de protection, et les pièces finies sont emballées individuellement plutôt que jetées en vrac dans une caisse, ce qui évite les rayures responsables d'un rebut au contrôle à réception.

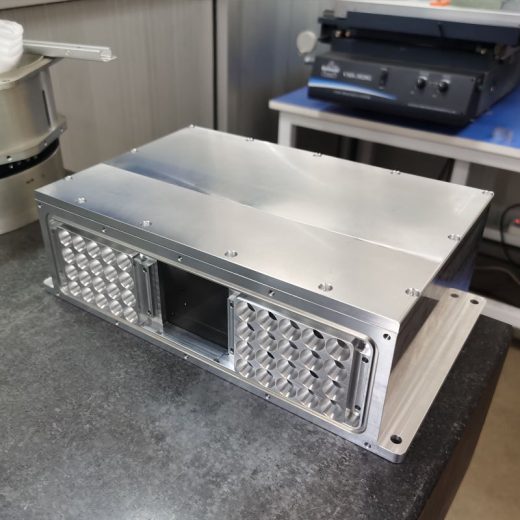 Pièces d'usinage CNC