Piezas de aluminio que se mueven
Los brazos robóticos se mueven, los AGV transportan cargas y los sistemas de visión inspeccionan con una precisión de nivel micrométrico. Las piezas de aluminio que hay dentro de esas máquinas no son pasivas: están sometidas a esfuerzos, en movimiento, y marcan el límite de precisión que puede alcanzar todo el sistema. Linkedalu Metal Group Co., Ltd mecaniza esos componentes en los volúmenes bajos y medios que las empresas de robótica realmente compran.
Estas piezas comparten un perfil común: no son artículos de catálogo, suelen tener paredes finas y taladros ajustados, varias caras deben estar a escuadra entre sí, y el pedido suele ser de cincuenta piezas este mes y cien el próximo trimestre. Envíe un archivo STEP y la pieza se mecaniza, se anodiza y se envía desde un único proveedor.
Carcasas de articulación y brazos de conexión para brazos robóticos
Las carcasas de articulación forman el esqueleto de un brazo colaborativo o industrial. Suelen ser cilíndricas o con forma de caja, con un taladro para rodamiento en cada extremo y pestañas de montaje en los laterales. El problema recurrente es que la pared puede ser de 3 mm o menos y, en cuanto se fija la pieza para mandrinarla, se deforma ligeramente. Se acaba el taladro, se suelta la fijación y el orificio recupera su forma fuera de redondez, de modo que el rodamiento no asienta bien y la articulación tiene juego desde el primer día.
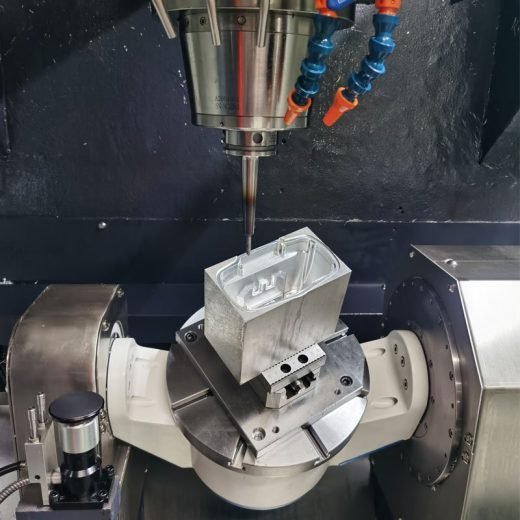
La solución está en la fijación. Las mordazas blandas en forma de cuña y los mandriles expandibles reparten la fuerza de sujeción de forma uniforme alrededor de la circunferencia, sujetando la pieza sin aplastarla en forma ovalada. Los taladros para rodamiento de ambos extremos se mandrinan en acabado en una sola puesta a punto en una máquina de 4 ejes, de modo que la coaxialidad viene regida por la propia alineación de la máquina y no por volver a fijar la pieza, y las caras de las pestañas se fresan planas en la misma puesta a punto para que permanezcan perpendiculares al eje del taladro.
Placas base de actuadores lineales y alivio de tensiones
La placa base de un módulo lineal es la larga placa de aluminio a la que se atornilla todo: el carril en la parte superior, los bloques de rodamientos y el soporte del motor en un extremo. Una placa de alrededor de 1,5 m se comporta bien durante el mecanizado y mal después. Los desbastes liberan las tensiones residuales que la laminadora de aluminio deja en la placa, y el resto sale poco a poco, de modo que la placa puede combarse hasta 0,1 mm en las semanas siguientes, lo suficiente para que una plataforma de precisión se agarrote.
Desbastamos la placa dejando unos 0,5 mm en las caras críticas, la sometemos a un ciclo térmico de alivio de tensiones y después la mecanizamos en acabado. La superficie de montaje del carril y los asientos del alojamiento de rodamientos se fresan en una sola puesta a punto, y la planitud se comprueba sobre una mesa de granito con un comparador de esfera. Para una placa de 1,5 m mantenemos una planitud de 0,05 mm. Los orificios de los tornillos del carril se fresan con rosca en lugar de roscarlos con macho, para que queden exactamente en su posición y perpendiculares a la superficie de montaje.
Marcos de sistemas de visión y soportes de cámara
La visión artificial se utiliza para inspección, recogida y colocación (pick-and-place) y navegación autónoma, y la cámara y la luz van montadas sobre marcos de aluminio que las sitúan en ángulos y distancias precisos respecto al objetivo. Si el soporte se desvía 0,2 mm, la calibración queda mal. Estos marcos suelen tener varias caras de montaje en ángulos distintos para la cámara, la luz y el pórtico.
Los mecanizamos en CNC de 3, 4 y 5 ejes para poder alcanzar varias caras sin romper la puesta a punto. Todos los orificios de montaje críticos se mecanizan desde el mismo datum, de modo que sus posiciones relativas vienen controladas por la precisión de posicionamiento de la máquina y no por el cuidado con que se haya vuelto a fijar la pieza. Los bordes se desbarban para que las ranuras de paso de cables no puedan cortar el cableado. El anodizado se realiza en nuestras instalaciones; los marcos anodizados en negro son habituales en los sistemas de visión porque reducen los reflejos parásitos.
Placas de chasis para AGV y AMR
Los robots móviles autónomos se apoyan en chasis de aluminio construidos a partir de una placa base, una cubierta superior, paneles laterales y un marco de compartimento de batería. Una placa base típica puede medir 1.200 mm por 800 mm, con patrones de montaje para ruedas motrices, ruedas locas, mecanismos de elevación y soportes de sensores. Una placa combada hace que el vehículo se desplace torcido, y un patrón de orificios impreciso para la unidad motriz desgasta los neumáticos de forma desigual.
Las placas grandes se sujetan sobre una mesa de vacío para que ninguna brida deforme los bordes, y todos los patrones de orificios se programan desde una única esquina de referencia, de modo que los orificios de la unidad motriz, las ruedas locas y los soportes de sensores remiten al mismo origen sin error acumulado. La mayoría de las piezas de AGV son de 6061-T6.
Soportes de sensores y utillajes de precisión
Pequeñas piezas de precisión posicionan sensores, cámaras y herramientas de alineación en una línea automatizada. Un sensor de distancia láser necesita que su soporte lo mantenga exactamente a la altura y el ángulo correctos, y un interruptor de proximidad necesita su orificio de montaje perfectamente centrado en la trayectoria del objetivo. Las piezas pueden medir 50 mm por 30 mm por 20 mm con un orificio para pasador de centrado en 6H7, lo que deja solo micras de holgura.
Estas piezas se mecanizan en serie en el CNC con varias estaciones de sujeción. Una vez que el programa queda validado con la primera pieza, las demás salen idénticas, los orificios para pasador se escarian en acabado en lugar de simplemente taladrarse, y las roscas se fresan para garantizar la uniformidad.
Tolerancias que mantenemos a diario
| Característica | Qué mantenemos | Cómo se comprueba |
|---|
| Diámetro del taladro para rodamiento | H7 (+0,015 / 0 mm en un taladro de 30 mm) | Medidor de interiores calibrado con anillo patrón |
| Coaxialidad del taladro | 0,02 mm o mejor entre dos asientos de rodamiento | Máquina de medición por coordenadas (CMM) o barra de prueba con comparador de esfera |
| Planitud de la superficie de montaje del carril | 0,05 mm en 1.500 mm | Mesa de granito y comparador de esfera |
| Posición de los orificios | +/-0,05 mm respecto al datum | Máquina de medición por coordenadas (CMM) o medidor de alturas |
| Calidad de la rosca | Clase 6H, sin desgarro | Calibre de rosca pasa / no pasa |
| Acabado superficial de las caras de estanqueidad | Ra 0,8 a Ra 1,6 um | Medidor de rugosidad superficial |
Los materiales en existencias incluyen 6061-T6 para robótica general, piezas de AGV y soportes; 7075-T6 para eslabones de brazo muy solicitados y piezas estructurales de pared fina; 6063-T5 para piezas de carcasa y tapas estéticas; y placa fundida MIC-6 para bases de visión críticas en cuanto a planitud.
Volúmenes, archivos y acabado
El mecanizado CNC no conlleva coste de utillaje como la extrusión o la fundición a presión, por lo que los lotes pequeños tienen sentido. Las cantidades de prototipo y las series de producción de centenares se realizan con el mismo equipo, con una cantidad mínima de pedido fijada en 50 piezas. Los formatos de archivo aceptados son STEP para geometría de sólidos, IGES y Parasolid, y planos 2D en PDF o DXF para piezas más sencillas; si solo existe un plano, el modelo puede crearse con un día adicional previsto para el trabajo de CAD.
El anodizado y el anodizado duro se realizan en nuestras instalaciones, de modo que las piezas no salen del edificio entre el mecanizado y el acabado. Las superficies estéticas se protegen durante la sujeción con mordazas blandas o film protector, y las piezas acabadas se embalan individualmente en lugar de arrojarse a un contenedor a granel, lo que evita los arañazos que provocan el rechazo en la inspección de recepción.

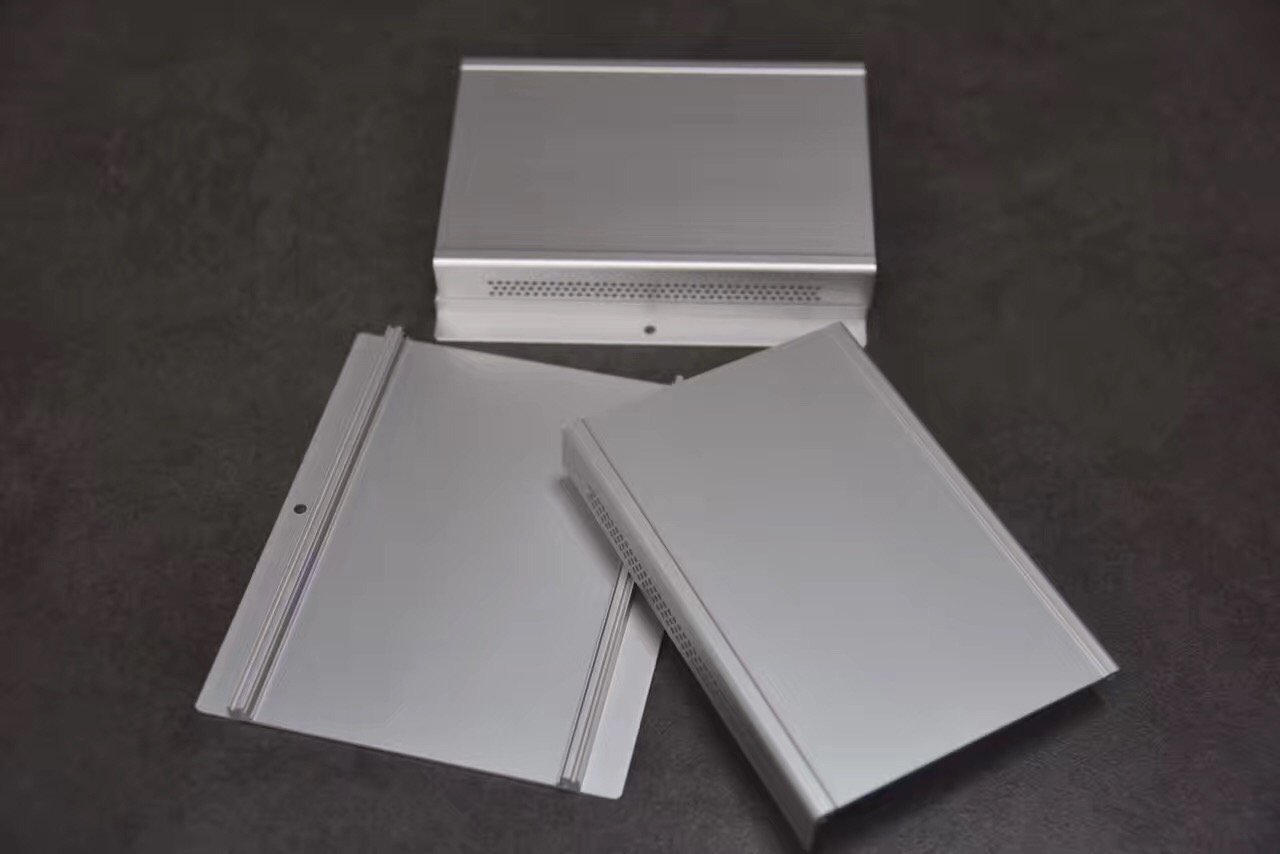
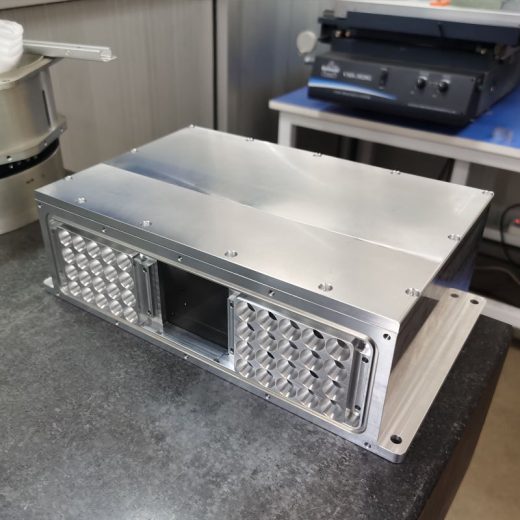 Piezas mecanizadas por CNC