Peças de alumínio que se movem
Os braços de robô movem-se, os AGVs transportam cargas e os sistemas de visão inspecionam com precisão ao nível do micron. As peças de alumínio no interior dessas máquinas não são passivas: estão sob tensão, em movimento, e definem o limite de precisão que todo o sistema pode atingir. A Linkedalu Metal Group Co., Ltd maquina esses componentes nos volumes baixos e médios que as empresas de robótica realmente compram.
Estas peças partilham um perfil: não são artigos de catálogo, têm habitualmente paredes finas e furos apertados, várias faces têm de ser perpendiculares entre si, e a encomenda é frequentemente cinquenta peças este mês e cem no trimestre seguinte. Envie um ficheiro STEP e a peça é maquinada, anodizada e expedida por um único fornecedor.
Carcaças de articulação de braço de robô e braços de ligação
As carcaças de articulação formam o esqueleto de um braço colaborativo ou industrial. São tipicamente cilíndricas ou em forma de caixa, com um furo de rolamento em cada extremidade e flanges de montagem nas laterais. O problema recorrente é que a parede pode ter 3 mm ou menos, e assim que a peça é fixada para mandrilar, deforma-se ligeiramente. O furo é acabamentado, o grampo é libertado, e o furo regressa fora de redondo, pelo que o rolamento não assenta corretamente e a articulação tem folga desde o primeiro dia.
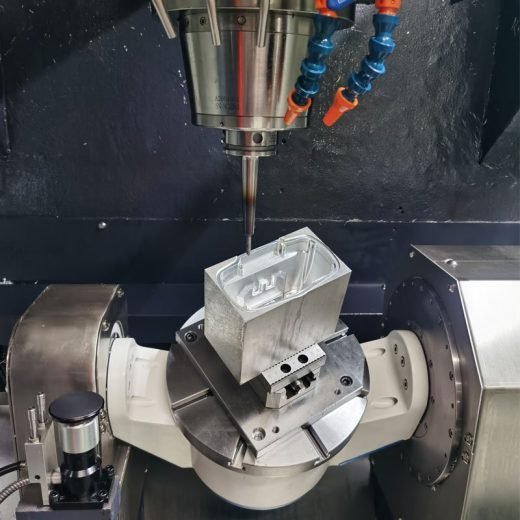
A resposta é o dispositivo de fixação. Mordaças macias em forma de cunha e mandris expansíveis distribuem a força de fixação uniformemente em torno da circunferência, segurando a peça sem a comprimir em oval. Os furos de rolamento em ambas as extremidades são mandrilados de acabamento numa única montagem numa máquina de 4 eixos, pelo que a coaxialidade é regida pelo próprio alinhamento da máquina e não por uma nova fixação, e as faces da flange são fresadas planas na mesma montagem para se manterem perpendiculares ao eixo do furo.
Placas de base de atuadores lineares e alívio de tensões
Uma placa de base de módulo linear é a placa longa de alumínio onde tudo é aparafusado: a calha em cima, os blocos de rolamento e a fixação do motor numa extremidade. Uma placa com cerca de 1,5 m de comprimento comporta-se bem durante a maquinação e mal depois. Os cortes de desbaste libertam a tensão residual deixada na placa pela laminagem do alumínio, e o remanescente liberta-se lentamente, pelo que a placa pode encurvar-se até 0,1 mm ao longo das semanas seguintes, o que é suficiente para emperrar um estágio de precisão.
Maquinamos a placa em desbaste deixando cerca de 0,5 mm nas faces críticas, submetemo-la a um ciclo térmico de alívio de tensões e depois maquinamos de acabamento. A superfície de montagem da calha e os assentos do alojamento do rolamento são fresados numa única montagem, e a planura é verificada numa mesa de granito com um comparador de relógio. Para uma placa de 1,5 m de comprimento, mantemos 0,05 mm de planura. Os furos de parafuso da calha são roscados por fresagem em vez de abertos com macho, para que fiquem exatamente na posição e perpendiculares à superfície de montagem.
Estruturas de sistemas de visão e suportes de câmara
A visão artificial é usada para inspeção, pick-and-place e navegação autónoma, e a câmara e a luz são sustentadas por estruturas de alumínio que as posicionam em ângulos e distâncias precisos em relação ao alvo. Se o suporte tiver um erro de 0,2 mm, a calibração fica incorreta. Estas estruturas têm habitualmente várias faces de montagem com ângulos diferentes para a câmara, a luz e o pórtico.
Maquinamo-las em CNC de 3, 4 e 5 eixos, para que várias faces possam ser alcançadas sem desfazer a montagem. Todos os furos de montagem críticos são maquinados a partir do mesmo datum, pelo que as suas posições relativas são controladas pela precisão de posicionamento da máquina e não pelo cuidado com que a peça foi re-fixada. As arestas são rebarbadas para que as ranhuras de encaminhamento de cabos não possam cortar cablagem. A anodização é feita internamente; as estruturas anodizadas pretas são comuns em sistemas de visão porque reduzem reflexos parasitas.
Placas de chassis de AGV e AMR
Os robôs móveis autónomos assentam em chassis de alumínio construídos a partir de uma placa de base, um tabuleiro superior, painéis laterais e uma estrutura de compartimento de bateria. Uma placa de base típica pode ter 1 200 mm por 800 mm com padrões de montagem para rodas motrizes, rodízios, mecanismos de elevação e suportes de sensores. Uma placa empenada faz o veículo seguir em linha torta, e um padrão de furos de unidade motriz impreciso desgasta os pneus de forma irregular.
As placas grandes são fixadas numa mesa de vácuo para que nenhum grampo distorça as arestas, e todos os padrões de furos são programados a partir de um único canto de referência, pelo que os furos da unidade motriz, dos rodízios e dos suportes de sensores se relacionam com a mesma origem sem erro acumulado. A maioria das peças de AGV são em 6061-T6.
Suportes de sensores e dispositivos de precisão
As peças pequenas e precisas posicionam sensores, câmaras e ferramentas de alinhamento numa linha automatizada. Um sensor de distância laser precisa que o seu suporte o mantenha exatamente na altura e no ângulo corretos, e um interruptor de proximidade precisa que o seu furo de montagem fique perfeitamente centrado no percurso do alvo. As peças podem ter 50 mm por 30 mm por 20 mm com um furo de cavilha a 6H7, o que deixa apenas micrómetros de folga.
Estas são maquinadas em lote no CNC com várias estações de fixação. Uma vez comprovado o programa na primeira peça, as restantes saem idênticas, os furos de cavilha são alargados de acabamento com escareador em vez de simplesmente furados, e as roscas são fresadas para consistência.
Tolerâncias que mantemos todos os dias
| Característica | O que mantemos | Como é verificado |
|---|
| Diâmetro do furo de rolamento | H7 (+0,015 / 0 mm num furo de 30 mm) | Calibre de furos calibrado segundo padrão de anel |
| Coaxialidade dos furos | 0,02 mm ou melhor entre dois assentos de rolamento | CMM ou barra de ensaio com comparador de relógio |
| Planura na superfície de montagem da calha | 0,05 mm em 1 500 mm | Mesa de granito com comparador de relógio |
| Posição dos furos | +/-0,05 mm em relação ao datum | CMM ou calibrador de alturas |
| Qualidade da rosca | Classe 6H, sem arrancamento | Calibre de rosca passa / não passa |
| Acabamento superficial nas faces de vedação | Ra 0,8 a Ra 1,6 um | Medidor de rugosidade superficial |
Os materiais em stock incluem 6061-T6 para robótica geral, peças de AGV e suportes; 7075-T6 para elos de braço de alta tensão e peças estruturais de parede fina; 6063-T5 para peças de invólucro e tampas estéticas; e placa fundida MIC-6 para bases de visão críticas em planura.
Volumes, ficheiros e acabamento
A maquinação CNC não acarreta custos de ferramental como a extrusão ou a fundição injetada, pelo que os lotes pequenos fazem sentido. As quantidades de protótipo e as séries de produção na casa das centenas são tratadas no mesmo equipamento, com a quantidade mínima de encomenda fixada em 50 peças. Os formatos de ficheiro aceites são STEP para geometria sólida, IGES e Parasolid, e desenhos 2D em PDF ou DXF para peças mais simples; se existir apenas um desenho, o modelo pode ser criado, admitindo um dia adicional para o trabalho de CAD.
A anodização e a anodização dura são feitas internamente, pelo que as peças não saem do edifício entre a maquinação e o acabamento. As superfícies estéticas são protegidas durante a fixação com mordentes macios ou película protetora, e as peças acabadas são embaladas individualmente em vez de atiradas para um contentor a granel, o que evita os riscos que causam rejeição na inspeção de receção.

 Peças de Maquinagem CNC